
Projeto de visão por computador desenvolvido pela Soamee para um cliente industrial, hoje em produção em linhas de montagem com maquinaria real. Um acordo de confidencialidade impede-nos de nomear o cliente.
Em produção e demo pública
O que vê nesta página é uma réplica: foi treinada e avaliada com um dataset público. Os ecrãs, imagens e métricas abaixo vêm daí. O sistema do cliente funciona em produção em linhas de montagem e, pelo acordo de confidencialidade, não podemos mostrar nada dele.
A precisão das deteções do projeto é de 92 %, e nos testes do projeto os reconhecimentos também rondam os 90 %. Estes valores referem-se ao projeto, não à avaliação pública reproduzida na demo; não indica a proporção de mossas encontradas (recall).
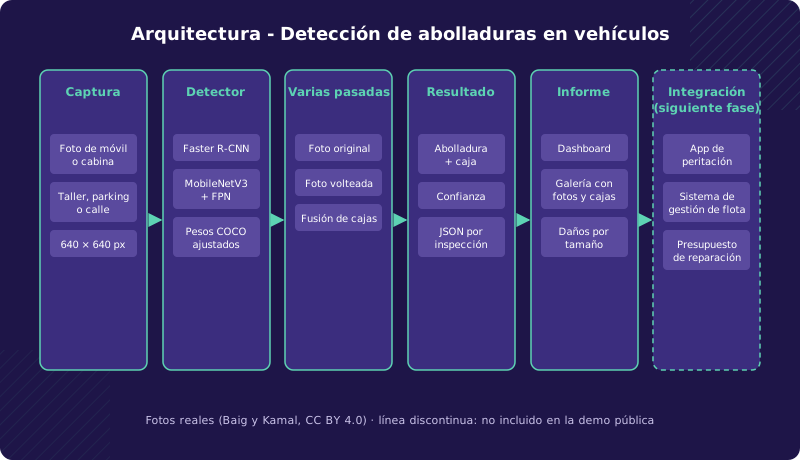
Uma configuração possível é uma estação de inspeção de carroçarias com transportador, câmaras industriais e iluminação LED controlada. É um exemplo de maquinaria compatível, não a identificação dos equipamentos do cliente.
As imagens são do Minor Dent Detection Dataset, publicado por M. D. Z. Baig e M. Kamal com licença CC BY 4.0: 2.241 fotografias de mossas tiradas pelos autores em oficinas, parques de estacionamento e ruas, na maioria de granizo.
O desafio
Rever a carroçaria de um carro é uma tarefa que se repete milhares de vezes por dia: o perito de uma seguradora, a devolução de um carro de aluguer, a avaliação de um usado. Quase sempre é uma pessoa a olhar para o carro ou para umas fotografias, e as mossas pequenas são as que mais escapam, porque mal alteram o reflexo da chapa.
O objetivo do sistema é localizar cada mossa numa fotografia e marcá-la com uma caixa, para que quem revê vá direto aos danos e não lhe escape nenhum.
Como o resolvemos
Detetor de objetos
Partimos de um Faster R-CNN com MobileNetV3, treinado de origem no conjunto COCO, e ajustámo-lo com 1.564 fotografias de mossas. Outras 449 servem para escolher a melhor versão e o limiar de confiança. As 224 fotografias de teste dos autores só se usam na avaliação final.
Várias passagens por fotografia
Uma mossa pequena pode passar despercebida numa leitura e aparecer noutra. Por isso cada fotografia é analisada duas vezes, tal como está e invertida, e as caixas das duas passagens são fundidas. Só com este passo, sem retreinar, o AP50 em teste sobe de 0,60 para 0,64 e o F1 de 0,64 para 0,69.
Comparação com a realidade
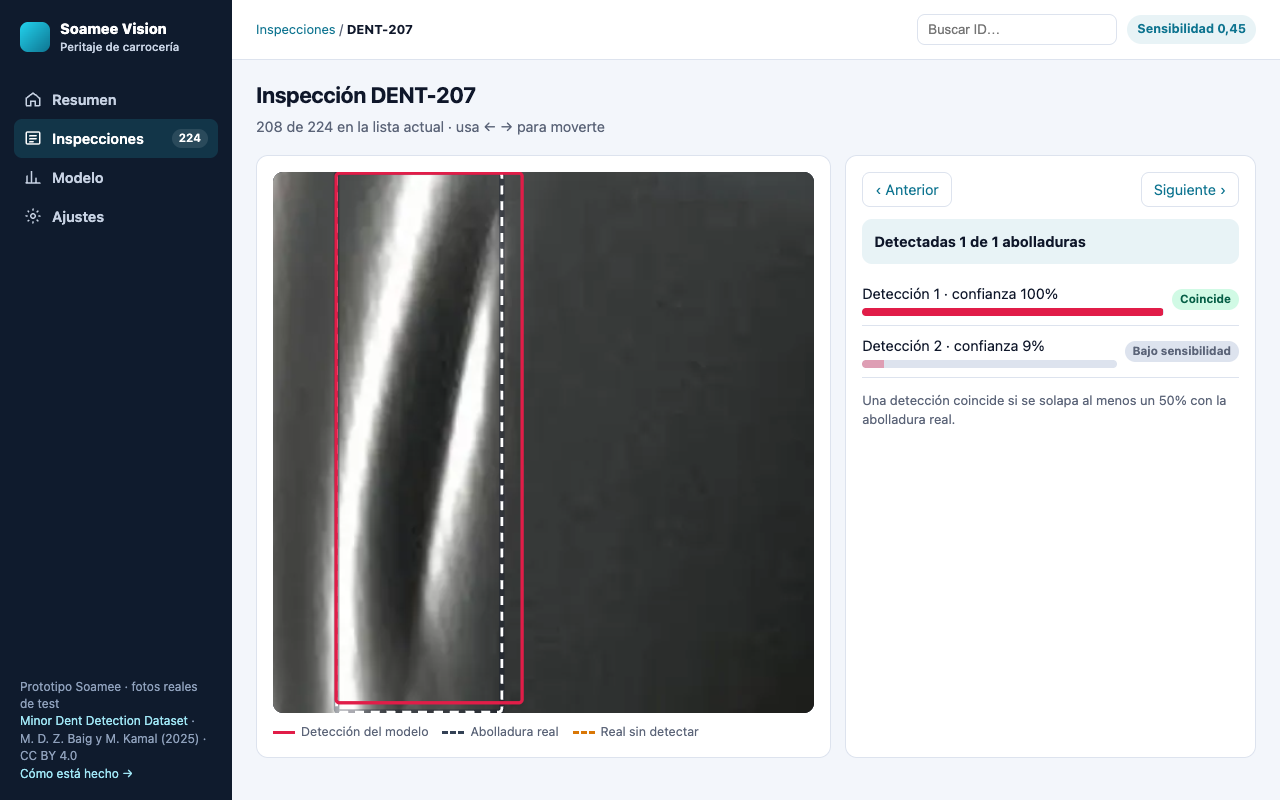
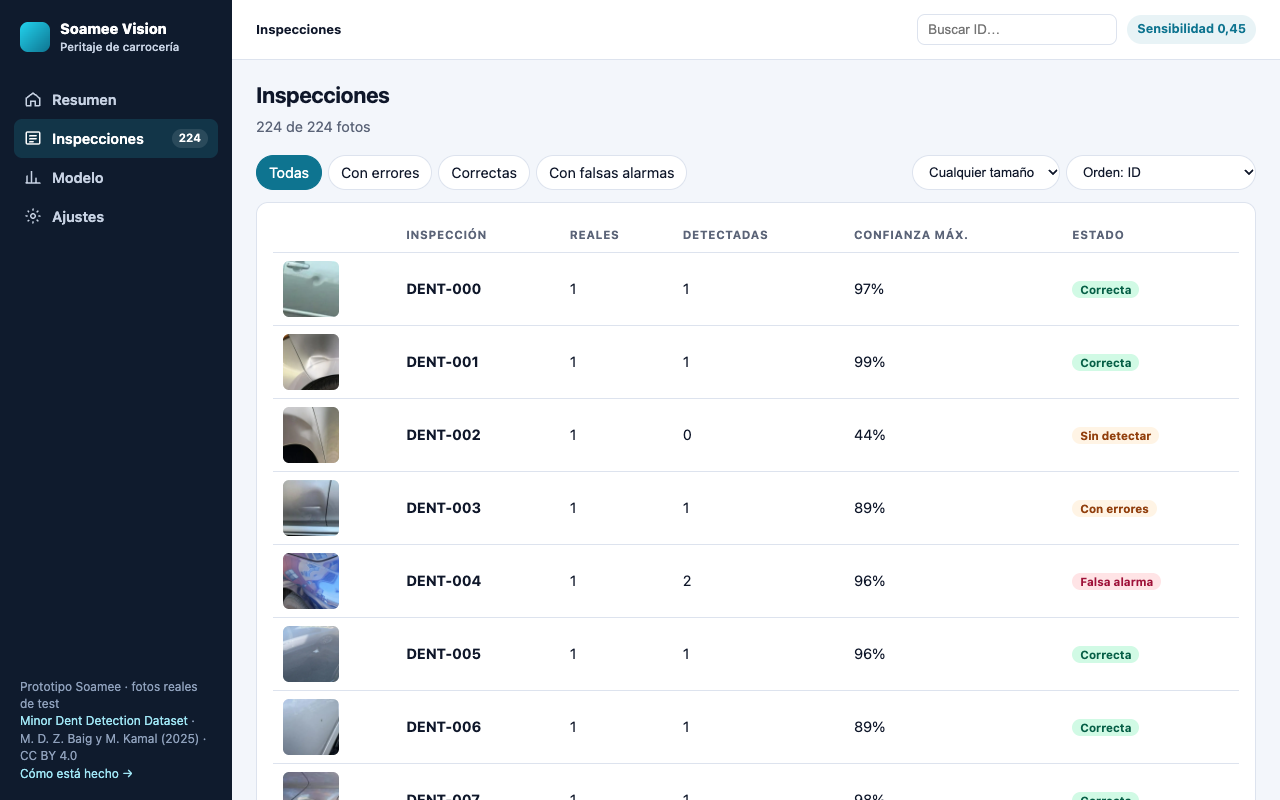
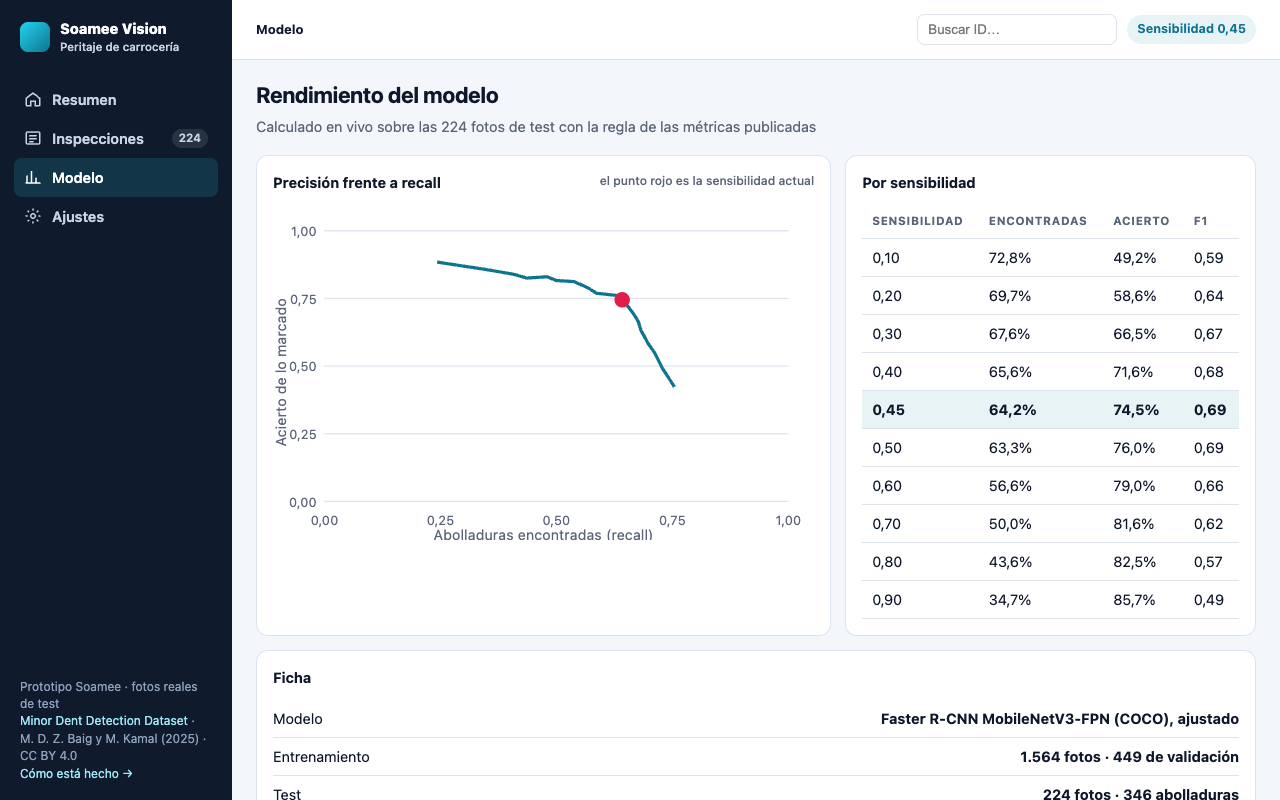
No inspetor cada fotografia tem duas marcas: a tracejado, a mossa que os autores do dataset marcaram; a cheio, a que o modelo detetou, com a sua confiança. Vê-se num relance quando acerta, quando lhe escapa algo e quando vê um dano que não existe. O dashboard é uma aplicação de peritagem completa sobre as 224 fotografias de teste: um resumo com o que rever primeiro, a lista de inspeções com filtros e pesquisa, o detalhe de cada fotografia, a curva de desempenho do modelo e um ajuste de sensibilidade que recalcula todos os ecrãs. Com sensibilidade 0,20 encontra 69,7% das mossas com 58,6% de acerto; com 0,90, 34,7% com 85,7% de acerto.
Arquitetura
Resultados da avaliação pública
Avaliação sobre as 224 fotografias de teste dos autores, com 346 mossas. Uma deteção conta como acerto se se sobrepuser pelo menos 50% à mossa marcada:
| Métrica | Teste |
|---|---|
| Mossas encontradas (recall) | 64,2% (222 de 346) |
| Acerto do que marca (precisão) | 74,5% (76 falsos alarmes) |
| AP50 | 0,64 |
| Tempo por fotografia | 86 ms num portátil |
O tamanho faz a diferença:
| Tamanho da mossa | Encontradas |
|---|---|
| Grande (mais de 200 px) | 66 de 79 (83,5%) |
| Média (100 a 200 px) | 92 de 135 (68,1%) |
| Pequena (menos de 100 px) | 64 de 132 (48,5%) |
As mossas grandes e médias encontra-as com facilidade. As pequenas, sobretudo as de granizo em zonas com reflexos, são o ponto fraco: escapa-lhe uma em cada duas. É um problema conhecido em deteção com duas soluções claras: fotografias com mais resolução ou mais perto do painel, e um modelo maior treinado em GPU. Este modelo da demo foi treinado num portátil.
Antes de o levar para outro ambiente
- Fotografias do caso de uso real: as de um perito com o telemóvel não se parecem com as de uma cabine de inspeção com iluminação controlada. O modelo ajusta-se às fotografias que vai ver.
- Mais tipos de dano: riscos, faróis e vidros partidos, tinta lascada. Cada um precisa dos seus exemplos etiquetados.
- Integração: com a app de peritagem, com o sistema de gestão de frota ou com a ferramenta que calcula o orçamento de reparação.
Stack técnico
| Componente | Tecnologia |
|---|---|
| Deteção | PyTorch, Faster R-CNN MobileNetV3-FPN ajustado |
| Várias passagens | Fotografia original e invertida, fusão ponderada de caixas |
| Avaliação | Fotografias de teste dos autores, sem uso no treino |
| Dashboard | HTML estático, Chart.js |
Fotografias: Minor Dent Detection Dataset, M. D. Z. Baig e M. Kamal (2025), doi:10.5281/zenodo.16934368, CC BY 4.0.
Como trabalhamos
Cada projeto segue o nosso processo artesanal, adaptado as necessidades especificas de cada cliente.
Discovery & Requisitos
Imersao no negócio, utilizadores e objetivos. Workshops de ideação, pesquisa de mercado e definição do escopo MVP.
Design & Arquitetura
Wireframes, protótipos interativos e arquitetura técnica. Validação com cliente antes de escrever código.
Desenvolvimento & Testing
Sprints de 2 semanas com demos. CI/CD, code review e testing contínuo. Feedback em cada iteração.
Entrega & Evolução
Deploy em produção, monitorização e suporte. Métricas pos-lançamento e roadmap de melhorias contínuas.